传统单阀芯多路阀执行器的进油口和回油口流量由一根主阀芯控制, 工作时难以同时满足两个负载口的需求,且回油口容易产生无法调节的背压, 导致系统能量损失较大[1]。为克服上述问题,双阀芯多路阀应运而生,通过设置两根阀芯分别对两个负载口进行独立控制,消除了传统单阀芯多路阀进出油口压力和流量之间的耦合作用关系,同时有效解决了能量损失问题[2]。
现有双阀芯多路阀产品以Utronics公司的最为典型[3],其结构如图1所示,主阀芯1和主阀体2形成两个三位三通换向阀,在两根主阀芯1的两端分别设置压力传感器8检测阀前后的压力,同时设置了位移传感器9对两根主阀芯1位移进行检测, 通过将传感器检测的信号以及输入信号反馈给信号控制处理模块4,其输出信号传递给高频电磁铁6来驱动先导阀芯5,进一步对两根主阀芯1的位移单独进行控制,使系统输出满足工作要求的压力和流量。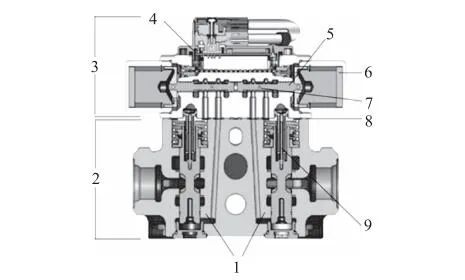
这种控制方式将各类传感器所采集到的数据,通过程序进行分析与运算,输出系统的目标压力和流量,其调试、控制难度大,尤其对负载压力、流量要求复杂多变的工况(如液压挖掘机)控制更加困难;众多传感器的集成以及信号反馈形成闭环,导致现有双阀芯多路阀的抗污染能力较差、可维修性差、造价昂贵[4]。针对上述问题,近些年国内外学者对其阀控组合方式、控制策略等作了进一步研究[5-7],但是从工作原理上解决双阀芯系统控制难题的研究较少,2018年刘凯磊博士提出一种基于机液压差补偿的负载口独立控制系统[8],通过引入负载敏感技术,无需设置传感器,就能实现可靠、节能的负载口独立控制,但是文中涉及原理以电比例插装阀为主要元件,系统通流能力较弱,不能满足于工程机械的广泛要求。基于此,本文以负载敏感技术与负载口独立控制技术相结合为切入点,提出一种应用场景更为广泛的新型双阀芯多路阀。
基于负载敏感技术与负载口独立控制技术的结合,提出一种新型双阀芯多路阀,其工作原理如图2所示。三通压力补偿阀2左端接进油口P,右端压力接负载压力反馈油口LS,在右端弹簧的作用下,两端压差值恒定为ΔP1,使进油口P始终以略高于负载需求压力给系统供油。同理,压力补偿阀6两端与进油控制阀芯7中阀芯节流口的进出油口相连,使节流口前后压差恒定为ΔP2,根据节流口流量公式[9]及阀芯受力平衡条件,得到进入工作口A或B的流量:
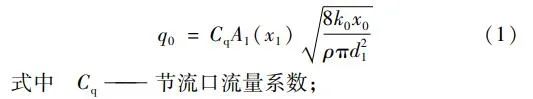
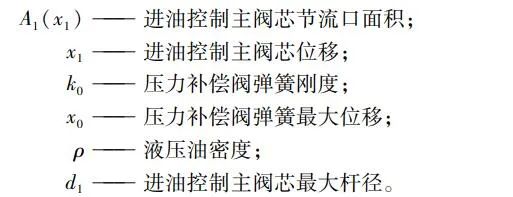
等式(1)说明进入工作口的流量只与进油控制主阀芯节流口面积有关,节流口面积是关于主阀芯位移的函数,与负载无关,实现了负载敏感功能。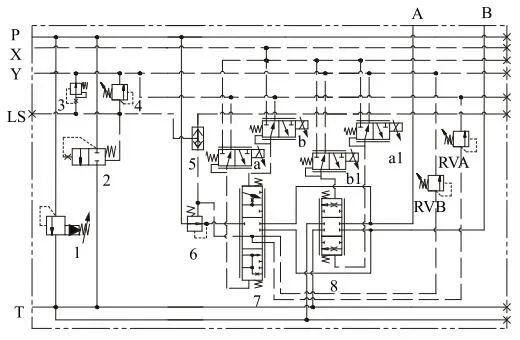
3.流量稳定器 4.LS溢流阀 5.梭阀 6.压力补偿阀 以开中心定量系统、A口进油、B口回油为例说明双阀芯多路阀工作原理:当多路阀处于中立位置时,液压泵通过三通压力补偿阀2泄压,LS油路通过流量稳定器3泄压。当给电磁比例先导阀a信号,先导油X流入进油控制主阀芯7下端,推动其克服上端弹簧力,P口液压油通过压力补偿阀6经进油控制主阀芯7下端节流口进入工作腔A口,A口压力通过进油阀芯下端LS油道传递至压力补偿阀6弹簧腔,同时经梭阀5传递至三通压力补偿阀2弹簧腔,实现负载敏感功能及进油独立控制功能;给电磁比例先导阀a1信号,B口油液经回油控制阀芯8中节流口进入回油口T,实现回油的独立控制。 通过控制各个电磁比例先导阀动作先后顺序及压力大小,可对进、回油阀芯运动逻辑进行控制,可得到多种控制组合,以满足不同工况需求,应用场景灵活多变。如:两工作口分别接油缸(或马达)进、出口,可以独立控制阀芯进油及回油节流口面积大小,满足不同速度及背压等需求;两工作口分别各接单作用缸,通过控制两阀芯,可以先后分别独立控制两工作口进油、回油,实现负载口独立控制需求。 根据上述新型双阀芯多路阀的工作原理设计一种具有三级结构的工作联,如图3所示,其中,**级结构主要为压力补偿阀芯1,第二级结构主要为进油控制阀芯2,第三级结构主要为回油控制阀芯3,并将电磁比例先导阀直接插装于连接在主阀体上的端盖4内。相对图1中现有双阀芯多路阀的结构,其技术设计简单、结构紧凑、管路连接方便、控制简单、性能稳定可靠,同时零件配合精度及加工精度要求相对较低,抗污染能力更强,维修性更好,制造低成本,更易于实现批量化生产;且通过对阀芯1、2、3的设计,可满足较大范围的流量需求,适用于工程机械各类产品中。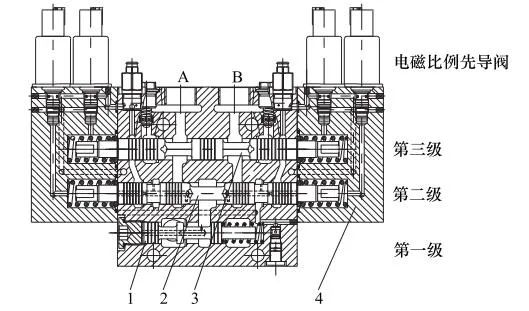
为分析该新型双阀芯多路阀的基本性能,根据其多路阀原理及结构,利用AMESim平台建立了其仿真模型,如图4所示。
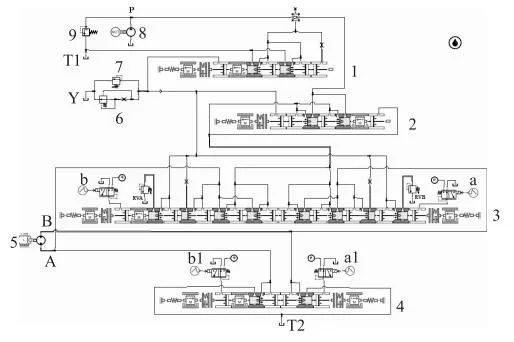
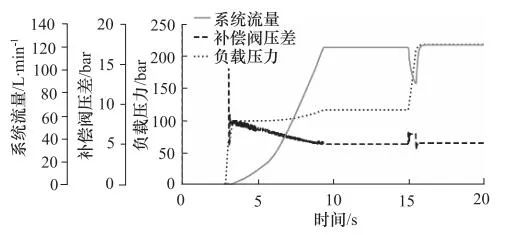
根据该多路阀设计技术参数及实际结构参数,对上述仿真模型进行参数设置。通过该模型,对多路阀电流-流量性能及负载敏感性能进行了分析。仿真结果如图5、图6所示。由图5可知,随着输入电流的增大,主阀芯先导控制压力、主阀芯位移均随输入电流线性增加。而阀芯过流面积,先缓慢增加,后快速增加,有利于流量控制。输出流量变化趋势,基本同过流面积变化趋势一致。改变过流面积即可根据不同需求设计不同电流-流量特性曲线。由图6可知,在负载突然增加时,系统流量会出现一定程度下降,但在较短时间内(补偿阀响应时间),又会恢复,最终流量不受负载影响,具有较好的负载敏感特性。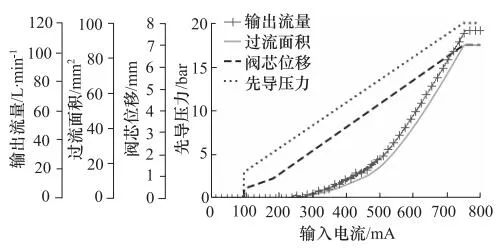
起重机的卷扬系统依靠液压马达驱动执行结构传递扭矩来控制重物的上升和下降,目前大多数卷扬液压系统中主阀为非独立负载口控制,其回油背压控制能力有限,需要设置平衡阀增加回油阻力来控制负载的下降[10],而平衡阀的开启需要一定开启压力,尤其在系统所受负载较小时,会导致其所需控制压力偏高,也就是进油路压力偏高,造成系统能量的浪费,且平衡阀控制不好,极易造成系统抖动。针对这些问题,可将本文提出的新型双阀芯多路阀应用到卷扬系统中,实现回油的独立控制。图7为双阀芯多路阀应用于起重机卷扬下放工况的仿真系统模型,通过该模型可研究该多路阀应用于主机系统的优势。
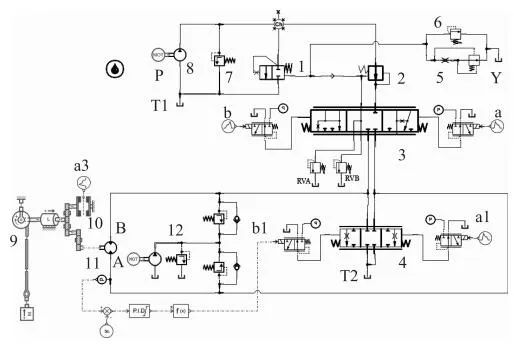
如图7所示,该系统为双阀芯多路阀应用于起重机液压系统的仿真模型,仿真工况为卷扬下放,系统输入为多路阀先导电流信号,系统在马达A口设置压力传感器,对A口压力进行闭环控制,通过控制器检测A口压力与期望值的差值,输出电磁阀a1控制电流,调节多路阀回油油路节流面积,稳定A口压力。期望值设定为30bar,确保卷扬下放过程中系统压力维持一个较低的稳定值。在一开始释放刹车10,同时给多路阀先导控制级一个线性增长的电流信号,推动主阀芯运动,其仿真结果分别如图8、图9所示。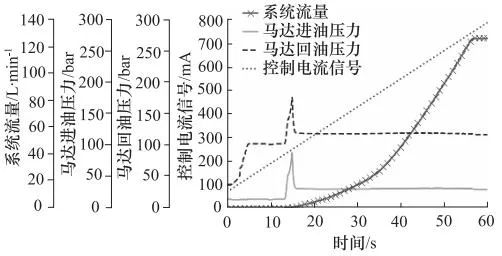
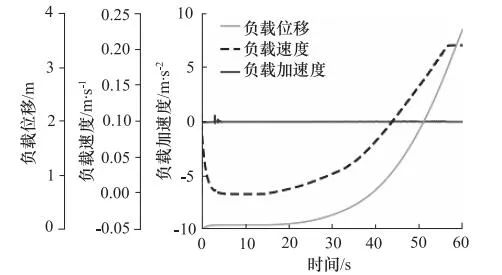
由图8可知,0~15s时间段为多路阀死区,在这段区域内,系统流量为零;马达进油压力稳定在补油系统12的设定压力18bar左右;因刹车释放,马达回油压力在0~4s内上升至100bar来阻碍负载下放运动趋势。在15~55s的时间范围内,系统流量随控制信号增大而增大(先缓后快);进油压力在流量刚出现时有2~3s的反应时间,随后在达到系统期望值30bar后稳定不变;同理,马达回油压力有2~3s的反应时间,随后稳定在120bar。在55s以后,系统流量稳定在120L/min;马达进油压力和回油压力保持不变。 由图9可知,随着电流增大,卷扬机构负载加速度在较小的范围内变化。在负载刚开始运动时,因释放刹车,负载受重力作用初速度由0突变为0.1m/s,在0~5时间段因多路阀控制马达回油压力上升,负载速度又下降为零,接着在多路阀死区内继续保持为零;在15~55s内,负载速度先缓慢增加,然后快速增加,与系统流量的变化趋势一致;在55s以后,负载速度稳定在0.2 m/s。负载位移从零开始(先缓后快)持续平稳增加,符合卷扬机构下放负载的目标动作趋势。 从上述分析发现,卷扬机构下放负载时,马达进油压力稳定在设定的期望值,没有造成多余的能量损失,同时满足了对负载运动变化的要求。验证了与应用平衡阀的卷扬控制系统相比,使用双阀芯多路阀的控制系统具有更好的节能特性。除了将其应用在起重机卷扬机构的控制中,新型双阀芯多路阀因同时具有负载口独立与负载敏感的控制优势,在其他主机的其他工况的相关应用上也具有传统控制技术无可比拟的前景。
(1)通过分析现有双阀芯多路阀技术,发现其大多由集成各类传感器来实现负载独立控制,导致其结构复杂,抗污染能力较弱,控制难度大,尤其对负载压力、流量要求复杂多变的工况(如液压挖掘机)控制更加困难, 造价昂贵, 市场认可度较低。针对上述问题,以负载敏感技术与负载口独立控制技术相结合为切入点,提出一种具有三级结构的新型双阀芯多路阀,其结构简单紧凑,控制方便可靠, 应用场景灵活多变, 并从理论上论证了该阀的可行性与先进性。
(2)结合新型双阀芯多路阀的结构与工作原理,基于AMESim软件对其进行仿真分析,验证了该阀具有较好的电流-流量控制特性和负载敏感特性。(3)针对起重机液压系统中主阀对卷扬下放负载时进油路压力偏高,造成系统能量浪费的问题,提出引入新型双阀芯多路阀的解决方案,并通过仿真证明该方案在满足对卷扬下放负载的运动控制目标的前提下,较传统技术具有更好的节能特性。(4)新型双阀芯多路阀因同时具有负载口独立与负载敏感的控制优势,在其他主机的其他工况的相关应用上也具有传统控制技术无可比拟的前景。
参考文献
[1] 陈闻,卢帆兴,孙康.基于AMESim的新型双阀芯系统建模及特性分析[J].矿山机械,2012,40(5):111-114.[2] 丁孺琦,徐兵,张军辉.负载口独立控制系统压力速度复合控制的耦合特性[J].浙江大学学报(工学版),2017,51(6):1126-1134.[3] 吴土祥.负载口独立阀控制研究[J].流体传动与控制,2014,66(5):32-34.[4] 林良.负载口独立控制技术的发展优势与困境[J].应用技术,2017,(2):77-78.[5] 吴万荣,徐胜,梁向京,娄磊.负载口独立方向控制系统阀控策略[J].武汉大学学报(工学版),2017,50(2):274-279.[6] Qi ZHONG, Bin ZHANG. Analysis of Pressure and Flow Compound Control Characteristics of an Independent Metering Hydraulic System Based on a Two-level Fuzzy Controller [J]. Journal of Zhejiang University-SCIENCE A (Applied Physics & Engineering), 2019,20(3):184-200.[7] Di Wang, Junzheng Wang. A New Pressure Control Method in theSystem with Separate Control of Actuator Ports [R]. Shenzhen: 4th International Conference on Mechatronics and Control Engineering (ICMCE), 2015.[8] 刘凯磊,高英杰,李兴成,柴华伟. 基于机液压差补偿的负载口独立控制系统节能特性分析[J].机床与液压,2018,46(20):49-52.[9] 薛亚峰.负载独立流量分配多路阀三通压力补偿器仿真分析[J].工矿自动化,2017,43(2):71-74. [10] 赵璐.大型履带式起重机卷扬液压系统的动态特性研究[D].长春:吉林大学,2011.


